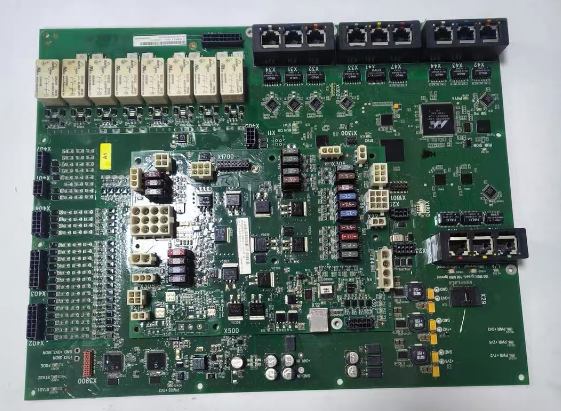
库卡机器人安全板在控制系统中的角色,并非简单地“传递急停信号”,而是一套以失效导向安全为原则的硬件逻辑载体。理解这一点,有助于把握安全板在整机安全架构中的实际分量。
安全板处理外部安全信号的基本方式,是双通道设计。急停按钮、安全门开关等外部装置通常提供两路独立触点,安全板对这两路信号分别采集、分别判断。只有当两路信号同时呈现允许状态时,系统才维持运行许可;任意一路断开,安全回路即被切断。这种设计的意义在于,单一触点的粘连或线路的局部失效,不会导致安全功能被静默旁路。
更深一层的保障来自通道之间的动态校验。安全板上的处理单元并非简单比对两路信号是否一致,而是通过测试输出向两个通道交替注入短时脉冲,观察对应输入能否随之做出预期响应。这意味着,即使某一通道的信号线被短接或触点被强制闭合,脉冲测试仍能暴露异常,使潜在故障在造成实际风险之前被识别出来。
常闭逻辑与双通道设计是同一思路的两个侧面。安全相关回路在“正常”状态下保持闭合,触发时断开,这使断线、松动、供电中断等常见故障自动落入安全侧,而非被误判为“无异常”。将安全板的这些设计特点纳入设备选型与系统集成时的考量,不是为了追求复杂,而是为了让防护在真正需要的时候能够可靠地起作用。